 이미지 확대보기
두 달 만에 이룬 첫 걸음
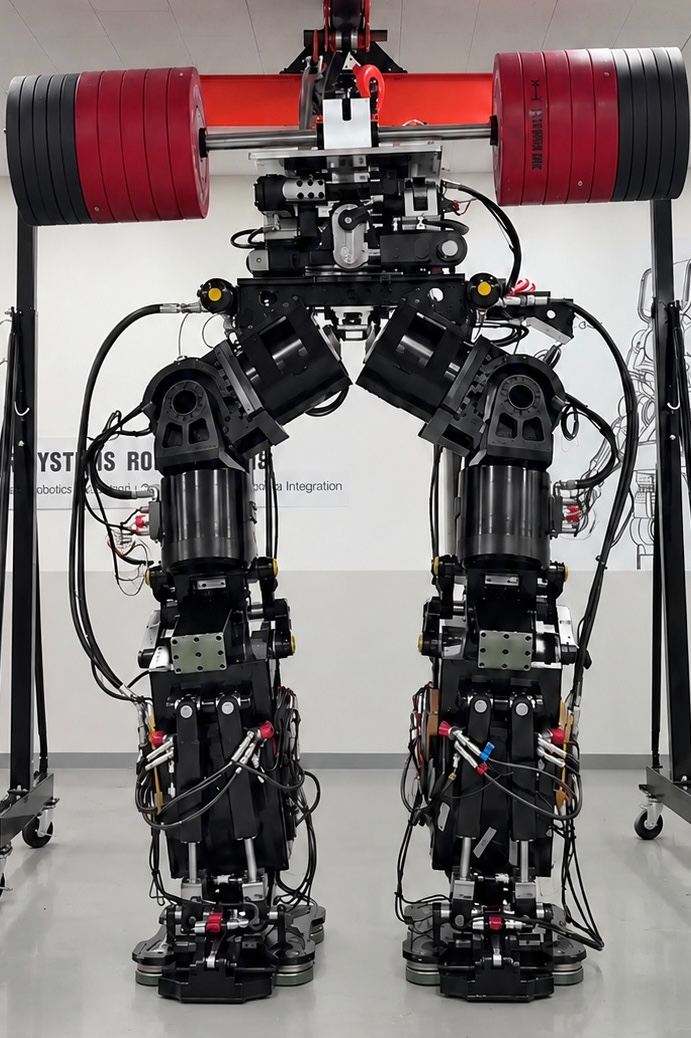
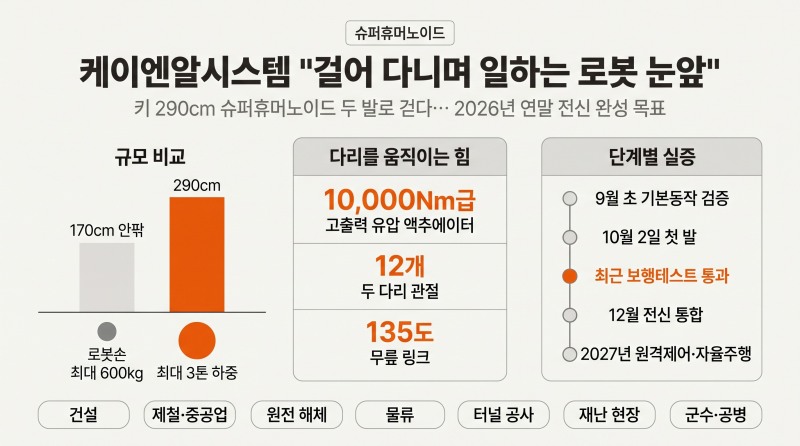
케이엔알시스템은 9월 초 로봇다리 개발과 기본동작 검증을 마쳤다. 10월 2일에는 보행기에 의지한 채 첫 발을 내디뎠다. 이후 최근 보행테스트까지 통과했다.
기본동작 검증이 관절과 액추에이터가 설계대로 움직이는지 확인하는 단계였다면, 보행테스트에서는 두 다리로 균형을 잡고 앞으로 걷는 것은 물론 방향을 바꾸고 옆으로 걷는 동작까지 측정했다. 회사는 이족보행 전반에서 안정적인 구현을 확인했다고 설명했다.
3톤 하중을 떠받치는 다리 구조
슈퍼휴머노이드의 로봇손은 최대 600kg을 들 수 있다. 로봇 무게를 포함하면 최대 3톤(3000kg)의 하중을 지탱한다. 현재 공개된 주요 휴머노이드가 키 170cm 안팎, 수십kg급 경량 로봇인 것과 비교하면 고난도의 하중과 균형 제어 기술이 필요하다는 설명이다.
두 다리에는 좌우 각 6개, 총 12개의 관절이 들어갔다. 회사가 자체 개발한 10,000Nm급 고출력 유압 로터리 액추에이터와 초정밀 서보밸브 기술이 집약됐다. Nm은 회전력을 나타내는 단위로, 10,000Nm는 1m 길이의 다리 끝에 약 1000kg의 힘이 가해져도 축이 처지지 않고 돌릴 수 있는 힘이라는 뜻이다.
보행의 핵심은 하체 밸런스와 지면 충격 완화다. 이를 위해 무게중심을 낮추고 다리 간격을 좁힌 인체 구조 모사 설계를 적용했다. 무릎 링크는 135도까지 접힌다.
전신 통합과 단계별 실증
회사는 보행 속도를 성인 걸음에 가까운 시속 3~4km까지 높일 계획이다. 평지 보행에 이어 경사로, 비포장도로, 계단 승강, 외부 충격에 스스로 균형을 잡는 자세 안정화 기능까지 단계별로 검증한다.
상체 작업도 속도를 내고 있다. 로봇손과 로봇팔, 상체 프레임을 연결하는 전신 통합은 12월 완료를 목표로 한다. 전신 통합이 끝나면 한 팔 300kg, 양팔 합계 600kg의 고중량물을 다루는 로봇으로 완성된다는 구상이다.
위험 현장을 겨냥한 용도와 회사의 기술 기반
슈퍼휴머노이드는 건설, 제철·중공업, 원전 해체, 물류, 터널 공사, 재난 현장, 군수·공병·전투 현장 등 사람이 들어가기 어렵거나 위험한 곳에 투입하는 것이 목표다.
회사는 기술 기반도 강조했다. K-휴머노이드연합의 공식 참여 기업이며, AI팩토리 전문기업으로 선정됐다. 심해에서 작업하는 로봇과 제철소 용광로를 관리하는 로봇 기술이 현장에서 쓰이고 있다고 밝혔다. 기존 로봇팔보다 두 배 향상된 다목적 유압 로봇팔과 소형 서보밸브 국산화도 성과로 꼽았다. 2025년에는 전동모터와 유압 액추에이터를 결합한 로봇용 하이브리드 액추에이터 라인업을 완성했다고 밝혔다.
회사는 2027년 상반기를 목표로 가반하중 1톤급 고중량 사족보행 로봇 개발에도 착수했다. 원전 중수로 해체 실증사업에서는 중수로 원전해체 로봇시스템을 개발해 2026년 9월부터 납품 절차에 들어갔다고 밝혔다. 회사는 상용 중수로의 핵심 구조물인 칼란드리아 해체 로봇을 실증까지 하는 것은 세계에서 처음이라고 설명했다.
연말 완성, 이후 자율주행으로
김명한 케이엔알시스템 대표는 "올 연말까지 전신 완성체를 마무리하고, 2027년에는 원격제어부터 자율주행까지 빠르게 발전시켜 나갈 것"이라고 말했다. 이어 "로봇 핵심부품부터 완성체로 이어지는 기술력을 바탕으로 글로벌 고하중 산업용 휴머노이드 시장을 선도하겠다"고 강조했다.
[글로벌에픽 이성수 CP / wow@globalepic.co.kr]
<저작권자 ©GLOBALEPIC 무단 전재 및 재배포 금지>